Retour au direct
00:00
compliance_contentio [an interation of cognitivsculptur]. Avec le soutien du secteur Arts Numériques de la FWB
PETG, stepper NEMA 23, V-Slot 2040, esp32, ToF sensor (vl53l5cx)
Galerie
127-129 rue Saint-Martin
75004 Paris
compliance_contentio appelle à la désactivation du solutionnisme technofétichiste par la transfiguration en un jeu dialectique de deux typologies robotiques issues de contextes distincts.
Incarnations de paradigmes d’usage opposés : une première entité issue du champ de la recherche en continuum robotics¹, structurellement déterminée par son agencement aux contingences physiques du milieu, se débat erratiquement sur un sol vitrifié en quête de rugosité, singeant une sentience vitaliste. Incapable de répondre à l’exigence tayloriste (standardisation, itérabilité et précision du geste), elle développe à chaque mouvement une configuration non maîtrisable. Cette imprévisibilité l’exclut des schèmes de production industriels et la constitue en figure dissidente.
Extirpée de contextes d’efficience essentiels au capitalisme tardif, i.e., chaînes logistiques (pick and place, assemblage à haute fréquence), une seconde entité de type SCARA² engage quant à elle un profilage et à un suivi constant du positionnement de son antagoniste. Cette dernière conditionne le régime de visibilité global du dispositif en orchestrant - de sa logique propre - une physique du pouvoir par l’activation de l’unique source lumineuse agissante.
Une dynamique de contention du souple par le rigide produit alors une hétérotopie de désaffectation de l’agentivité. Cet espace devient ainsi un milieu de coercition au profit d’une lutte à la conformité. Localisé dans un sous-sol, zone grise antispectaculaire et architecturalement exclu d’un parcours de visite normatif : la pénétration du dispositif est intentionnelle, toute pulsion scopique devient assumée, et engage le.la visiteur.euse à assumer sa responsabilité en tant que complice passif.ve du dispositif de contrôle.
Diplômé en Arts Numériques à l’ERG et titulaire d’un Bachelor en biologie à l’Université de Genève, Manoah Camporini propose une transfiguration par la dégénérescence -reproduction hobbyiste à faible moyen - de formes issues de l’appareillage scientifique et industriel contemporain, pour faire naître une sensibilité dans leur rapport à l’efficacité.
Réagencé, l’élément sculptural devient agent d’un milieu trouvant son régime d’existence dans les synergies interactionnelles et les perceptions cognitives résultantes. Systèmes a priori complexes, ses dispositifs s’efforcent de rester structurellement minimaux, générant de la sérendipité à partir d’une charge technique moindre.
Portant un grand intérêt pour les architectures urbaines et les espaces à forte teneur d’usage - tels que les lieux de passage - ses propositions intègrent la charge située de leur déploiement et veillent à conduire à une aliénation fertile.
¹ Robotique continue : typologie robotique sans articulations rigides discrètes, dont la structure entière se déforme de façon continue en fonction des particularités du milieu, à l’inverse des robots à liaisons rigides.
² Selective Compliance Assembly Robot Arm : bras articulé à 3 axes, conçu pour des mouvements horizontaux rapides et répétables.
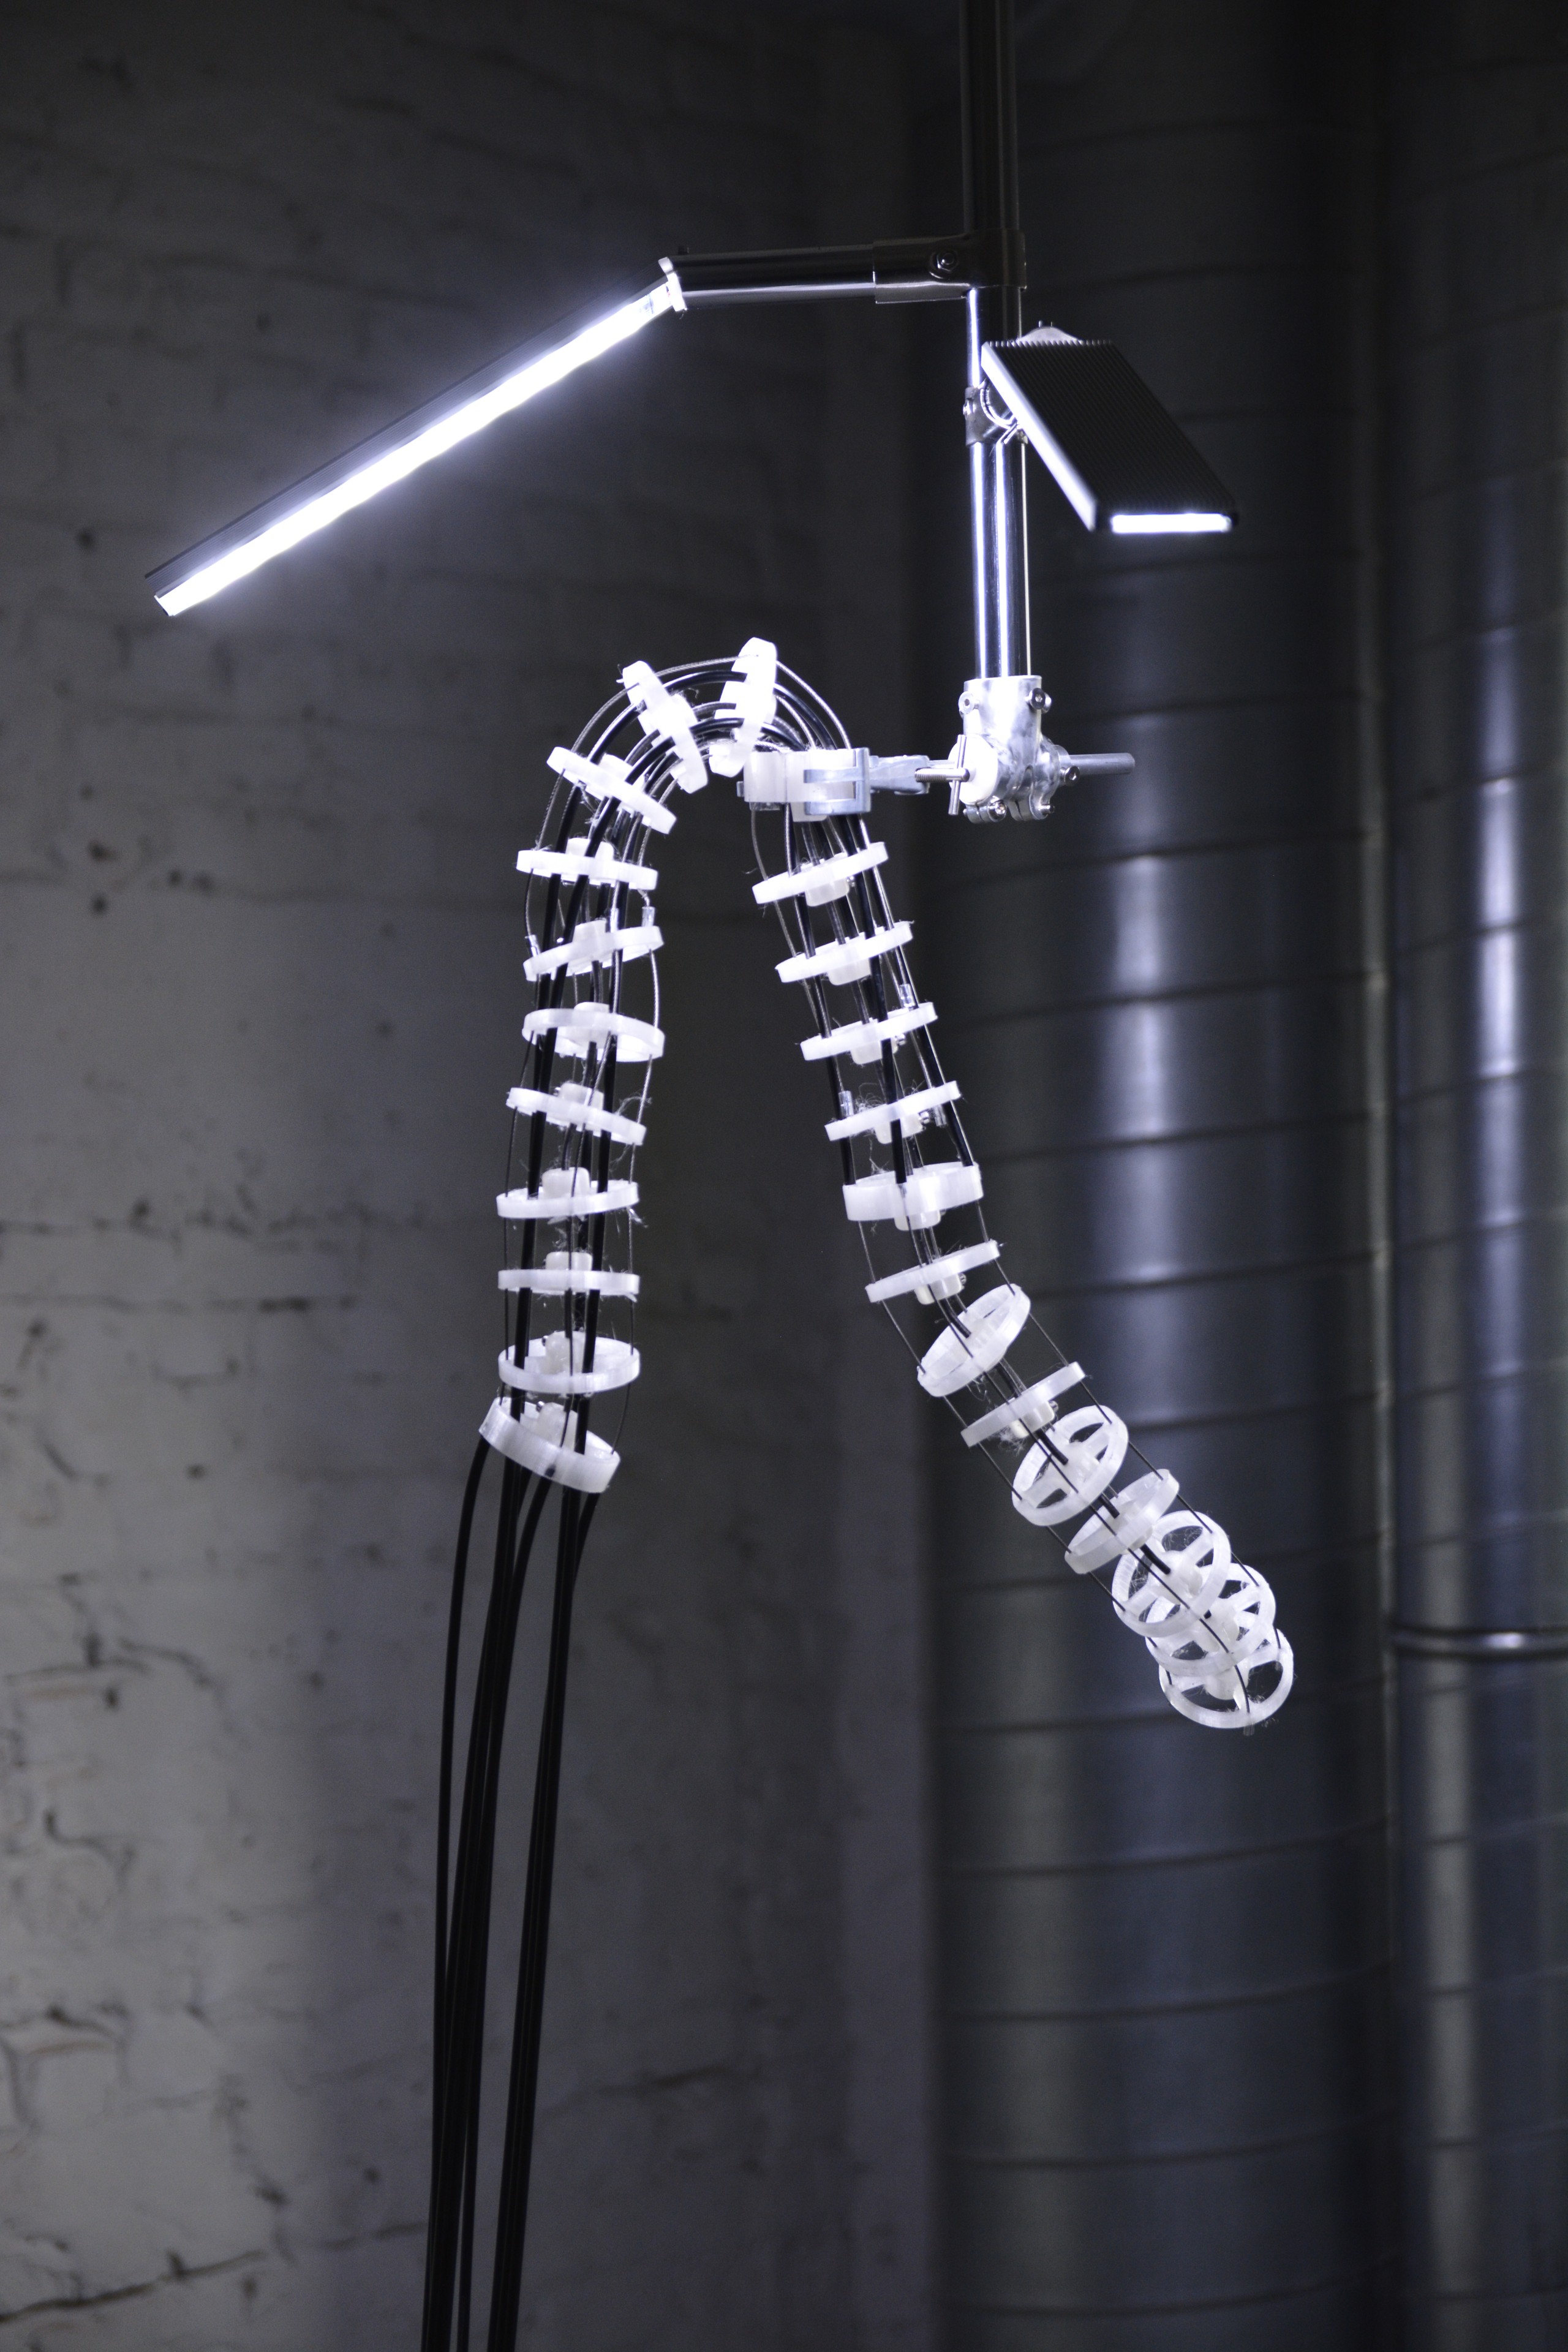
Manoah Camporini compliance_contentio [an interation of cognitivsculptur] 2026 PETG, stepper NEMA 23, V-Slot 2040, esp32, ToF sensor (vl53l5cx)